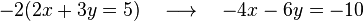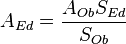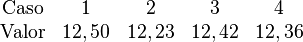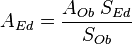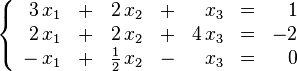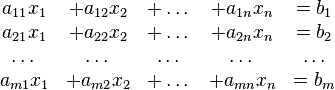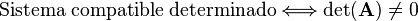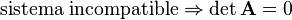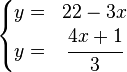Ads 468x60px

Featured Posts

viernes, 10 de mayo de 2013


Razonamiento inductivo

Tradicionalmente se consideraba (y en muchos casos todav铆a se considera) que el razonamiento inductivo es una modalidad delrazonamiento que consiste en obtener conclusiones generales a partir de premisas que contienen datos particulares o individuales. Por ejemplo, a partir de la observaci贸n repetida de objetos o acontecimientos de la misma 铆ndole se establece una conclusi贸n general para todos los objetos o eventos de dicha naturaleza.
Sin embargo, esa definici贸n, en el presente y en l贸gica, ya no esta en uso: “Como ya mencionamos, a veces se expresa la diferencia entre deducci贸n e inducci贸n diciendo que la segunda, contrariamente a la primera, “va de lo particular a lo general”. Si con ello se quiere decir que en un argumento inductivo v谩lido las premisas son siempre todas afirmaciones particulares y la conclusi贸n es una afirmaci贸n general (esto es, cuantificacional), no es cierto”.4 “A pesar que muchos diccionarios definen razonamiento inductivo como razonamiento que deriva principios generales a partir de observaciones espec铆ficas, este uso est谩 obsoleto”.5
Lo anterior, es dado que es posible tanto enunciar proposiciones inductivas en forma "deductiva"6 como de manera que no corresponden formalmente a lo que cl谩sicamente se consideraba razonamiento inductivo.7
Consecuentemente la definici贸n actual de inducci贸n es m谩s compleja e incluye tipos de razonamiento que van m谩s all谩 de la simple progresi贸n de lo particular a lo general. Esos tipos de razonamiento pueden ser descritos como aquellos que indican alg煤n tipo de apoyo o aval a la conclusi贸n, pero no una Implicaci贸n l贸gica. En otras palabras, son razonamientos que sugieren verdad, pero no la aseguran. M谩s bien, las premisas de un razonamiento l贸gico inductivo indican cierto grado de apoyo (probabilidad inductiva) para la conclusi贸n, pero no implicaci贸n.8
Consecuentemente, en el presente, “mucho de la inferencia sint茅tica o contingente ahora se toma como inductiva, algunas autoridades van tan lejos como a considerar toda inferencia contingente como inductiva.“9 (ver Juicios anal铆ticos y sint茅ticos10 ). (y ver Peirce en "La inducci贸n como probabilidad" m谩s abajo)
Muchos consideran que, a pesar que la inducci贸n no puede ser validada (ver Problema de la inducci贸n y m谩s abajo), dado que expande nuestro conocimiento del mundo real, es parte indispensable del m茅todo cient铆fico:11 "La gran ventaja de la inducci贸n no es que se puede justificar o validar, como puede la deducci贸n, pero que, con cuidado y un poco de suerte, puede corregirse, como otros m茅todos no lo hacen."12 (ver m谩s abajo).

Medici贸n

Medici贸n del di谩metro con calibre
La medici贸n es un proceso b谩sico de la ciencia que consiste en comparar un patr贸n seleccionado con el objeto o fen贸meno cuya magnitud f铆sica se desea medir para ver cu谩ntas veces el patr贸n est谩 contenido en esa magnitud.1

Proceso de medici贸n

La tecnolog铆a convencional, modelizable mediante la mec谩nica cl谩sica no plantea problemas serios para el proceso de medici贸n. As铆 para algunos autores el proceso de medici贸n requiere caracterizaciones relativamente simples como por ejemplo:
Definici贸n 1. Una medici贸n es un acto para determinar la magnitud de un objeto en cuanto a cantidad.[cita requerida]
Aunque caben denificiones m谩s complejas y descriptivas de como es el proceso como la siguiente definici贸n sobre la medici贸n de una magnitud geom茅trica:
Definici贸n 2. Una medici贸n es comparar la cantidad desconocida que queremos determinar y una cantidad conocida de la misma magnitud, que elegimos como unidad. Al resultado de medir se le denomina medida.
Los procesos de medici贸n de magnitudes f铆sicas que no son dimensiones geom茅tricas entra帽an algunas dificultades adicionales, relacionadas con la precisi贸n y el efecto provocado sobre el sistema. As铆 cuando se mide alguna magnitud f铆sica se requiere en muchas ocasiones que el aparato de medida interfiera de alguna manera sobre el sistema f铆sico en el que se debe medir algo o entre en contacto con dicho sistema. En esas situaciones se debe poner mucho cuidado, en evitar alterar seriamente el sistema observado. De acuerdo con la mec谩nica cl谩sica no existe un l铆mite te贸rico a la precisi贸n o el grado de perturbaci贸n que dicha medida provocar谩 sobre el sistema (esto contrasta seriamente con la mec谩nica cu谩ntica o con ciertos experimentos en ciencias sociales donde el propio experimento de medici贸n puede interferir en los sujetos participantes).
Por otro lado, no hemos de perder de vista que las medidas se realizan con alg煤n tipo de error, debido a imperfecciones del instrumental o a limitaciones del medidor, errores experimentales, por eso, se ha de realizar la medida de forma que la alteraci贸n producida sea mucho menor que el error experimental que pueda cometerse. Por esa raz贸n una magnitud medida se considera como una variable aleatoria, y se acepta que un proceso de medici贸n es adecuado si la media estad铆stica de dichas medidas converge hacia la media poblacional. En mec谩nica cl谩sica las restricciones para el grado de precisi贸n son siempre de car谩cter tecnol贸gico o pr谩ctico, sin embargo, en mec谩nica cu谩ntica existen l铆mites te贸ricos para el grado de precisi贸n que puede alcanzarse (v茅ase principio de incertidumbre, teorema de Kochen-Specker).

[editar]Medici贸n directa

La medida o medici贸n diremos que es directa, cuando se obtiene con un instrumento de medida que compara la variable a medir con un patr贸n. As铆, si deseamos medir la longitud de un objeto, se puede usar un calibrador. Obs茅rvese que se compara la longitud del objeto con la longitud del patr贸n marcado en el calibrador, haci茅ndose la comparaci贸n distancia-distancia. Tambi茅n, se da el caso con la medici贸n de la frecuencia de un ventilador con un estroboscopio, la medici贸n es frecuencia del ventilador (n潞 de vueltas por tiempo) frente a la frecuencia del estroboscopio (n潞 de destellos por tiempo).

[editar]Medidas reproducibles

Son aquellas que al efectuar una serie de comparaciones entre la misma variable y el aparato de medida empleado, se obtiene siempre el mismo resultado. Ejemplo: Si se mide cualquier n煤mero de veces un lado de un escritorio, siempre se obtiene el mismo resultado. Las medidas reproducibles son procedimientos no destructivos que adem谩s no producen una alteraci贸n importante en el sistema f铆sico sujeto a medici贸n.

[editar]Medici贸n estad铆stica

Son aquellas que al efectuar una serie de comparaciones entre la misma variable y el aparato de medida empleado, se obtienen distintos resultados cada vez. Ejemplo: Determinar el n煤mero de personas que leen este art铆culo diariamente.
Aunque se obtienen resultados diferentes cada d铆a, se puede obtener un valor medio mensual o anual.

[editar]Medici贸n indirecta

No siempre es posible realizar una medida directa, porque existen variables que no se pueden medir por comparaci贸n directa, es por lo tanto con patrones de la misma naturaleza, o porque el valor a medir es muy grande o muy peque帽o y depende de obst谩culos de otra naturaleza, etc. Medici贸n indirecta es aquella en la que una magnitud buscada se estima midiendo una o m谩s magnitudes diferentes, y se calcula la magnitud buscada mediante c谩lculo a partir de la magnitud o magnitudes directamente medidas.
Ejemplo 1: Se quiere medir la temperatura de un litro de agua, pero no existe un medidor de comparaci贸n directa para ello. As铆 que se usa una termopar, la cual, al ingresar los alambres de metal al agua, se dilatan y dicha dilataci贸n se convierte en una diferencia de voltaje gracias a un transductor, que es funci贸n de la diferencia de temperatura. En s铆ntesis, un instrumento de medici贸n indirecta mide los efectos de la variable a medir en otra instancia f铆sica, cuyo cambio es an谩logo de alguna manera.
Ejemplo 2: Se desea medir la altura de un edificio demasiado alto, dadas las dificultades de realizar la medici贸n directamente, emplearemos un m茅todo indirecto. Colocaremos en las proximidades del edificio un objeto vertical, que s铆 podamos medir, as铆 como su sombra. Mediremos tambi茅n la longitud de la sombra del edificio. Dada la distancia del Sol a la tierra los rayos solares los podemos considerar paralelos, luego la relaci贸n de la sombra del objeto y su altura, es la misma que la relaci贸n entre la sombra del edificio y la suya. Llamando:
  • SOb: a la sombra del objeto.
  • AOb: a la altura del objeto.
  • SEd: a la sombra del edificio.
  • AEd: a la altura del edificio.
\frac{S_{Ob}} {A_{Ob}} = \frac{S_{Ed}} {A_{Ed}} \,, luego, A_{Ed} = \frac{A_{Ob}  S_{Ed}} {S_{Ob}} \,
Esto permite calcular la altura del edificio a partir de las medidas directas tomadas.

[editar]Tipos de errores

El origen de los errores de medici贸n es muy diverso, pero pueden distinguirse los siguientes tipos. Respecto a la ocurrencia de dichos errores se tiene:
  • Error sistem谩tico
  • Error aleatorio
Respecto a la cuantificaci贸n de los errores se tiene:
  • Error absoluto
  • Error relativo

[editar]Errores sistem谩ticos

Los errores sistem谩ticos son aquellos errores que se repiten de manera conocida2 en varias realizaciones de una medida. Esta caracter铆stica de este tipo de error permiten corregirlos a posteriori.3 Un ejemplo de error sistem谩tico es el error del cero, en una b谩scula, que a pesar de estar en vac铆o, se帽ala una masa no nula. Otro error que aparece en los sistemas GPS es el error debido a ladilataci贸n del tiempo que, de acuerdo con la teor铆a de la relatividad general sufren los relojes sobre la superficie de la tierra en relaci贸n a los relojes de los sat茅lites.

[editar]Errores aleatorios

Los errores aleatorios se producen de modo no regular, sin un patr贸n predefinido, variando en magnitud y sentido de forma aleatoria, son dif铆ciles de prever, y dan lugar a la falta de calidad de la medici贸n. Si bien no es posible corregir estos errores en los valores obtenidos, frecuentemente es posible establecer su distribuci贸n de probabilidad, que muchas veces es una distribuci贸n normal, y estimar el efecto probable del mismo, esto permite establecer el margen de error debido a errores no sistem谩ticos.

[editar]Error absoluto

  • Es la diferencia entre el valor de la medida y el valor tomado como exacto. Puede ser positivo o negativo, seg煤n si la medida es superior al valor real o inferior (la resta sale positiva o negativa). Tiene unidades, las mismas que las de la medida.

[editar]Error relativo

  • Es el cociente (la divisi贸n) entre el error absoluto y el valor exacto. Si se multiplica por 100 se obtiene el tanto por ciento (%) de error. Al igual que el error absoluto puede ser positivo o negativo (seg煤n lo sea el error absoluto) porque puede ser por exceso o por defecto. no tiene unidades.

[editar]C谩lculo del error por estad铆stica descriptiva

Una forma de calcular el error en una medida directa, es repetir numerosas veces la medida:
\begin{matrix} \mbox{Caso} & 1 & 2 & 3 & 4
\\ \mbox{Valor} & 12,50 & 12,23 & 12,42 & 12,36 \end{matrix}
Si obtenemos siempre el mismo valor, es porque la apreciaci贸n del instrumento no es suficiente para manifestar los errores, si al repetir la medici贸n obtenemos diferentes valores la precisi贸n del Instrumento permite una apreciaci贸n mayor que los errores que estamos cometiendo.
En este caso asignamos como valor de la medici贸n la media aritm茅tica de estas medidas y como error la desviaci贸n t铆pica de estos valores.
 \mbox{Valor medio} = \frac{\sum_{i=1}^n (\mbox{Valor}_i)}{n}
 \mbox{Error} = \frac{\sum_{i=1}^n \mid (\mbox{Valor}_i - \mbox{Valor medio})\mid}{n}

[editar]Errores en las medidas indirectas

Cuando el c谩lculo de una medici贸n se hace indirectamente a partir de otras que ya conocemos, que tienen su propio margen de error, tendremos que calcular junto con el valor indirecto, que suele llamarse tambi茅n valor derivado, el error de 茅ste, normalmente empleando el diferencial total. A la transmisi贸n de errores de las magnitudes conocidas a las calculadas indirectamente se le suele llamar propagaci贸n de errores.
Partiendo de unas medidas directas y de los errores de esas medidas, y conociendo una ecuaci贸n por la que a partir de las medidas conocidas podemos calcular el valor de una medida indirecta, un m茅todo de c谩lculo del error de esta medida indirecta es el c谩lculo diferencial, equiparando los diferenciales a los errores de cada variable.
En el ejemplo de la altura del edificio, tenemos tres variables independientes la sombra del edificio, la sombra del objeto y la altura del objeto, y una variable dependiente la altura del edificio que calculamos mediante las otras tres y la ecuaci贸n que las relaciona, como ya se ha visto.
Ahora calculemos el error cometido en la altura del edificio seg煤n todo lo anterior, la ecuaci贸n que tenemos es:
 A_{Ed} = \frac{A_{Ob} \; S_{Ed}}{S_{Ob}} \,
la derivada parcial respecto de la ecuaci贸n respecto a la sombra del edificio se calcula considerando las otras variable como constantes y tenemos:
 \frac{\partial A_{Ed}}{\partial S_{Ed}} = \frac{A_{Ob}}{S_{Ob}}
del mismo modo derivamos respecto a la sombra del objeto:
 \frac{\partial Ae}{\partial So} = - \frac{Ao \; Se}{So^2}
y por 煤ltimo respecto a la altura del objeto:
 \frac{\partial Ae}{\partial Ao} = \frac{Se}{So}
La definici贸n de diferencial es:
 d f(x) = \sum_{i=1}^n \frac{\partial f}{\partial x_i}dx_i
Que en nuestro caso ser谩:
 d Ae = \frac{\partial Ae}{\partial Se} \; d Se + \frac{\partial Ae}{\partial So} \; d So + \frac{\partial Ae}{\partial Ao} \; d Ao
Sustituyendo sus valores:
 d Ae = \frac{Ao}{So} \; d Se + \frac{Ao \; Se}{So^2} \; d So + \frac{Se}{So} \; d Ao
Tener en cuenta que todas las derivadas parciales se han tomado con signo positivo, dado que desconocemos el sentido del error que se pueda cometer durante la medici贸n.
Donde:
 d Ae \, : es el error que hemos cometido al calcular la altura del edificio.
 d Se \, : es el error de medida de la sombra del edificio.
 d Ao \, : es el error de medida en la altura del objeto.
 d So \, : es el error de medida en la sombra del objeto.

[editar]Unidades de medida

Se conocen algunos sistemas convencionales para establecer las unidades de medida: El Sistema Internacional y el Sistema Ingl茅s. Al patr贸n de medir le llamamos tambi茅n Unidad de medida. Debe cumplir estas condiciones:
  1. Ser inalterable, esto es, no ha de cambiar con el tiempo ni en funci贸n de qui茅n realice la medida.
  2. Ser universal, es decir utilizada por todos los pa铆ses.
  3. Ha de ser f谩cilmente reproducible.
Reuniendo las unidades patr贸n que los cient铆ficos han estimado m谩s convenientes, se han creado los denominados Sistemas de Unidades.
Sistema Internacional ( S.I.). Este nombre se adopt贸 en el a帽o 1960 en la XI Conferencia General de Pesos y Medidas, celebrada en Par铆s buscando en 茅l un sistema universal, unificado y coherente que toma como Magnitudes fundamentales: Longitud, Masa, Tiempo, Intensidad de corriente el茅ctrica, Temperatura termodin谩mica, Cantidad de sustancia, Intensidad luminosa. Toma adem谩s como magnitudes complementarias: 谩ngulo plano y 谩ngulo s贸lido.

Resoluci贸n de ecuaciones

En matem谩ticas, la resoluci贸n de una ecuaci贸n es el procedimiento de encontrar cu谩les son los valores (n煤meros, funciones,conjuntos, etc.) que cumplen la condici贸n indicada como una igualdad (una ecuaci贸n). Estos valores se suelen denominar ra铆ces de la ecuaci贸n.
Generalmente, la condici贸n comprende expresiones con variables (o inc贸gnitas) indefinidas que deben ser sustituidas por valores de forma tal que la igualdad sea cierta.
Se dice que dos ecuaciones son equivalentes si admiten las mismas soluciones.
En un caso general, sea
f(x1,...,xn) = c,
siendo c una constante, que tiene un conjunto de soluciones S del tipo
{(a1,...,an) pertenecen a Tn tales que f(a0,...,an)=c}
con Tn el dominio de la funci贸n. Notar que es posible que el conjunto de soluciones puede ser vac铆o (o sea no hay soluciones), unitario(existe exactamente una soluci贸n), finita, o infinito (existe un n煤mero infinito de soluciones).
Por ejemplo, para resolver la ecuaci贸n,
3x + 2y = 21z
primero se la modifica de forma de mantener la igualdad, por ejemplo restando en ambos lados 21z de forma tal de obtener
3x + 2y - 21z = 0
En este caso, se observa que existe un n煤mero infinito de soluciones para esta ecuaci贸n, las soluciones se pueden expresar como
{(x, y, z) tales que 3x + 2y - 21z = 0}.
una soluci贸n particular es x = 20/3, y = 11, z = 2. En efecto, este conjunto particular de soluciones describe un plano en un espacio de tres dimensiones, el cual pasa por el punto (20/3, 11, 2).

Sistema de ecuaciones lineales

En matem谩ticas y 谩lgebra lineal, un sistema de ecuaciones lineales, tambi茅n conocido como sistema lineal de ecuaciones o simplemente sistema lineal, es un conjunto de ecuaciones lineales (es decir, un sistema de ecuaciones en donde cada ecuaci贸n es de primer grado), definidas sobre un cuerpo o un anillo conmutativo. Un ejemplo de sistema lineal de ecuaciones ser铆a el siguiente:

    \left \{
        \begin{array}{rcrcrcr}
             3 \,x_1 & + & 2\,x_2             & + &   \,x_3 & = & 1  \\
             2 \,x_1 & + & 2\,x_2             & + & 4 \,x_3 & = & -2 \\
             - \,x_1 & + & \frac{1}{2} \,x_2  & - &   \,x_3 & = & 0
        \end{array}
    \right .
El problema consiste en encontrar los valores desconocidos de las variables x1, x2 y x3 que satisfacen las tres ecuaciones.
El problema de los sistemas lineales de ecuaciones es uno de los m谩s antiguos de la matem谩tica y tiene una infinidad de aplicaciones, como en procesamiento digital de se帽ales, an谩lisis estructural, estimaci贸n, predicci贸n y m谩s generalmente enprogramaci贸n lineaEn general, un sistema con m ecuaciones lineales y n inc贸gnitas puede ser escrito en forma normal como:

   \begin{matrix}
      a_{11}x_1 & + a_{12}x_2 & + \dots & + a_{1n}x_n & = b_1 \\
      a_{21}x_1 & + a_{22}x_2 & + \dots & + a_{2n}x_n & = b_2 \\
      \dots     & \dots       & \dots   & \dots       & \dots \\
      a_{m1}x_1 & + a_{m2}x_2 & + \dots & + a_{mn}x_n & = b_m
   \end{matrix}
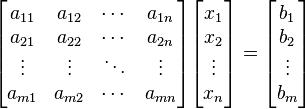
Donde x_1,\dots,x_n\, son las inc贸gnitas y los n煤meros a_{ij}\in\mathbb{K} son los coeficientes del sistema sobre el cuerpo \mathbb{K}\ [= \R, \mathbb{C}, \dots]. Es posible reescribir el sistema separando con coeficientes con notaci贸n matricial:
(1)
   \begin{bmatrix}
      a_{11} & a_{12} & \cdots & a_{1n} \\
      a_{21} & a_{22} & \cdots & a_{2n} \\
      \vdots & \vdots & \ddots & \vdots \\
      a_{m1} & a_{m2} & \cdots & a_{mn}
   \end{bmatrix} 
   \begin{bmatrix}
      x_1 \\
      x_2 \\
      \vdots \\
      x_n
   \end{bmatrix} =
   \begin{bmatrix}
      b_1 \\
      b_2 \\
      \vdots \\
      b_m
   \end{bmatrix}
Si representamos cada matriz con una 煤nica letra obtenemos:

   \mathbf{Ax} = \mathbf{b}
Donde A es una matriz m por n, x es un vector columna de longitud n y b es otro vector columna de longitud m. El sistema de eliminaci贸n de Gauss-Jordan se aplica a este tipo de sistemas, sea cual sea el cuerpo del que provengan los coeficientes.

[editar]Sistemas lineales reales

En esta secci贸n se analizan las propiedades de los sistemas de ecuaciones lineales sobre el cuerpo \R, es decir, los sistemas lineales en los cuales los coeficientes de las ecuaciones son n煤meros reales.

[editar]Representaci贸n gr谩fica

La intersecci贸n de dos planosque no son paralelos ni coincidentes es una recta.
Un sistema con  n\,  inc贸gnitas se puede representar en el n-espacio correspondiente.
En los sistemas con 2 inc贸gnitas, el universo de nuestro sistema ser谩 el plano bidimensional, mientras que cada una de las ecuaciones ser谩 representada por una recta, si es lineal, o por unacurva, si no lo es. La soluci贸n ser谩 el punto (o l铆nea) donde se intersequen todas las rectas y curvas que representan a las ecuaciones. Si no existe ning煤n punto en el que se intersequen al mismo tiempo todas las l铆neas, el sistema es incompatible, o lo que es lo mismo, no tiene soluci贸n.
En el caso de un sistema con 3 inc贸gnitas, el universo ser谩 el espacio tridimensional, siendo cada ecuaci贸n un plano dentro del mismo. Si todos los planos intersecan en un 煤nico punto, las coordenadas de este ser谩n la soluci贸n al sistema. Si, por el contrario, la intersecci贸n de todos ellos es una recta o incluso un plano, el sistema tendr谩 infinitas soluciones, que ser谩n las coordenadas de los puntos que forman dicha l铆nea o superficie.
Para sistemas de 4 贸 m谩s inc贸gnitas, la representaci贸n gr谩fica no existe, por lo que dichos problemas no se enfocan desde esta 贸ptica.

[editar]Tipos de sistemas

AL Sistema.svg
Los sistemas de ecuaciones se pueden clasificar seg煤n el n煤mero de soluciones que pueden presentar. De acuerdo con ese caso se pueden presentar los siguientes casos:
  • Sistema compatible si tiene soluci贸n, en este caso adem谩s puede distinguirse entre:
    • Sistema compatible determinado cuando tiene una 煤nica soluci贸n.
    • Sistema compatible indeterminado cuando admite un conjunto infinito de soluciones.
  • Sistema incompatible si no tiene soluci贸n.
Quedando as铆 la clasificaci贸n:
Los sistemas incompatibles geom茅tricamente se caracterizan por (hiper)planos o rectas que se cruzan sin cortarse. Los sistemas compatibles determinados se caracterizan por un conjunto de (hiper)planos o rectas que se cortan en un 煤nico punto. Los sistemas compatibles indeterminados se caracterizan por (hiper)planos que se cortan a lo largo de una recta [o m谩s generalmente un hiperplano de dimensi贸n menor]. Desde un punto de vista algebraico los sistemas compatibles determinados se caracterizan porque eldeterminante de la matriz es diferente de cero:

   \mathrm{Sistema \; compatible \; determinado}
   \Longleftrightarrow \det(\mathbf{A})
   \ne 0

[editar]Sistemas compatibles indeterminados

Un sistema sobre un cuerpo K es compatible indeterminado cuando posee un n煤mero infinito de soluciones. Por ejemplo, el siguiente sistema:

   \left \{
      \begin{matrix}
         x  & + 2y & = 1 \\
         2x & + 4y & = 2
      \end{matrix}
   \right .
Tanto la primera como la segunda ecuaci贸n se corresponden con la recta cuya pendiente es -0,5\, y que pasa por el punto (-1,1)\,, por lo que ambas intersecan en todos los puntos de dicha recta. El sistema es compatible por haber soluci贸n o intersecci贸n entre las rectas, pero es indeterminado al ocurrir esto en infinitos puntos.
  • En este tipo de sistemas, la soluci贸n gen茅rica consiste en expresar una o m谩s variables como funci贸n matem谩tica del resto. En los sistemas lineales compatibles indeterminados, al menos una de sus ecuaciones se puede hallar como combinaci贸n lineal del resto, es decir, es linealmente dependiente.
  • Una condici贸n necesaria para que un sistema sea compatible indeterminado es que el determinante de la matriz del sistema sea cero (y por tanto uno de sus autovalores ser谩 0):

   \mathrm{sistema \; compatible \; indeterminado}
   \Rightarrow \det \mathbf{A} = 0
  • De hecho, de las dos condiciones anteriores se desprende, que el conjunto de soluciones de un sistema compatible indeterminado es un subespacio vectorial. Y la dimensi贸n de ese espacio vectorial coincidir谩 con la multiplicidad geom茅trica del autovalor cero.

[editar]Sistemas incompatibles

De un sistema se dice que es incompatible cuando no presenta ninguna soluci贸n. Por ejemplo, supongamos el siguiente sistema:

   \left \{
      \begin{matrix}
          x & + 2y & = 4 \\
         2x & + 4y & = 7
      \end{matrix}
   \right .
Las ecuaciones se corresponden gr谩ficamente con dos rectas, ambas con la misma pendiente, Al ser paralelas, no se cortan en ning煤n punto, es decir, no existe ning煤n valor que satisfaga a la vez ambas ecuaciones.
Matem谩ticamente un sistema de estos es incompatible cuando el rango de la matriz del sistema es inferior al rango de la matriz ampliada. Una condici贸n necesaria para que esto suceda es que el determinante de la matriz del sistema sea cero:

   \mathrm{sistema \; incompatible}
   \Rightarrow \det \mathbf{A} = 0

[editar]M茅todos de soluci贸n a sistemas de ecuaciones lineales

[editar]Sustituci贸n

El m茅todo de sustituci贸n consiste en despejar en una de las ecuaciones cualquier inc贸gnita, preferiblemente la que tenga menor coeficiente, para, a continuaci贸n, sustituirla en otra ecuaci贸n por su valor.
En caso de sistemas con m谩s de dos inc贸gnitas, la seleccionada debe ser sustituida por su valor equivalente en todas las ecuaciones excepto en la que la hemos despejado. En ese instante, tendremos un sistema con una ecuaci贸n y una inc贸gnita menos que el inicial, en el que podemos seguir aplicando este m茅todo reiteradamente. Por ejemplo, supongamos que queremos resolver por sustituci贸n este sistema:

   \left \{
      \begin{matrix}
         3x & +  y & = & 22 \\
         4x & - 3y & = & -1
      \end{matrix}
   \right .
En la primera ecuaci贸n, seleccionamos la inc贸gnita  y \,  por ser la de menor coeficiente y que posiblemente nos facilite m谩s las operaciones, y la despejamos, obteniendo la siguiente ecuaci贸n.

   y = 22 - 3x \,
El siguiente paso ser谩 sustituir cada ocurrencia de la inc贸gnita  y \,  en la otra ecuaci贸n, para as铆 obtener una ecuaci贸n donde la 煤nica inc贸gnita sea la  x \, .

   4x - 3(22 - 3x) = -1
   \qquad \Rightarrow
   4x - 66 + 9x = -1
   \qquad \Rightarrow
   13x -66 = -1,
   \qquad \Rightarrow
   13x = 65 \,

Al resolver la ecuaci贸n obtenemos el resultado  x = 5 \, , y si ahora sustituimos esta inc贸gnita por su valor en alguna de las ecuaciones originales obtendremos  y = 7 \, , con lo que el sistema queda ya resuelto.

[editar]Igualaci贸n

El m茅todo de igualaci贸n se puede entender como un caso particular del m茅todo de sustituci贸n en el que se despeja la misma inc贸gnita en dos ecuaciones y a continuaci贸n se igualan entre s铆 la parte derecha de ambas ecuaciones.
Tomando el mismo sistema utilizado como ejemplo para el m茅todo de sustituci贸n, si despejamos la inc贸gnita y\,  en ambas ecuaciones nos queda de la siguiente manera:

   \left \{
      \begin{matrix}
         y = & 22 - 3x \\
         y = & \cfrac{4x + 1}{3}
      \end{matrix}
   \right .
Como se puede observar, ambas ecuaciones comparten la misma parte izquierda, por lo que podemos afirmar que las partes derechas tambi茅n son iguales entre s铆.

22 - 3x = \frac{4x + 1}{3}\Rightarrow \quad\ 3(22-3x)=4x+1 \Rightarrow \quad\ 
65 = 13x \Rightarrow \quad\ x = 5
Una vez obtenido el valor de la inc贸gnita x\,, se substituye su valor en una de las ecuaciones originales, y se obtiene el valor de la y\,.
La forma m谩s f谩cil de tener el m茅todo de sustituci贸n es realizando un cambio para despejar x despu茅s de averiguar el valor de la y.

[editar]Reducci贸n

Este m茅todo suele emplearse mayoritariamente en los sistemas lineales, siendo pocos los casos en que se utiliza para resolver sistemas no lineales. El procedimiento, dise帽ado para sistemas con dos ecuaciones e inc贸gnitas, consiste en transformar una de las ecuaciones (generalmente, mediante productos), de manera que obtengamos dos ecuaciones en la que una misma inc贸gnita aparezca con el mismo coeficiente y distinto signo. A continuaci贸n, se suman ambas ecuaciones produci茅ndose as铆 la reducci贸n o cancelaci贸n de dicha inc贸gnita, obteniendo as铆 una ecuaci贸n con una sola inc贸gnita, donde el m茅todo de resoluci贸n es simple.
Por ejemplo, en el sistema:

   \left \{
      \begin{matrix}
         2x & + 3y & = 5 \\
         5x & + 6y & = 4
      \end{matrix}
   \right .
No tenemos m谩s que multiplicar la primera ecuaci贸n por  -2 \,  para poder cancelar la inc贸gnita  y \, . Al multiplicar, dicha ecuaci贸n nos queda as铆:

    -2(2x + 3y = 5)
    \quad
    \longrightarrow
    \quad
    -4x - 6y = -10
Si sumamos esta ecuaci贸n a la segunda del sistema original, obtenemos una nueva ecuaci贸n donde la inc贸gnita  y \,  ha sido reducida y que, en este caso, nos da directamente el valor de la inc贸gnita  x \, :

   \begin{array}{rrcr}
      -4x & -6y & = & -10 \\
       5x & +6y & = & 4 \\
      \hline
        x &     & = & -6
   \end{array}

   x = -6 \,
El siguiente paso consiste 煤nicamente en sustituir el valor de la inc贸gnita  x \, en cualquiera de las ecuaciones donde aparec铆an ambas inc贸gnitas, y obtener as铆 que el valor de  y \, es igual a:

   y = \frac{17}{3}

[editar]M茅todo gr谩fico

Consiste en construir la gr谩fica de cada una de las ecuaciones del sistema. El m茅todo (manualmente aplicado) solo resulta eficiente en el plano cartesiano, es decir para un espacio de dimensi贸n 2.
El proceso de resoluci贸n de un sistema de ecuaciones mediante el m茅todo gr谩fico se resuelve en los siguientes pasos:
  1. Se despeja la inc贸gnita (y) en ambas ecuaciones.
  2. Se construye para cada una de las dos ecuaciones de primer grado obteniendo la tabla de valores correspondientes.
  3. Se representan gr谩ficamente ambas rectas en los ejes coordenados.
  4. En este 煤ltimo paso hay tres posibilidades:
    1. Si ambas rectas se cortan, las coordenadas del punto de corte son los 煤nicos valores de las inc贸gnitas (x,y). "Sistema compatible determinado".
    2. Si ambas rectas son coincidentes, el sistema tiene infinitas soluciones que son las respectivas coordenadas de todos los puntos de esa recta en la que coinciden ambas. «Sistema compatible indeterminado».
    3. Si ambas rectas son paralelas, el sistema no tiene soluci贸n.

[editar]M茅todo de Gauss

El m茅todo de eliminaci贸n de Gauss o simplemente m茅todo de Gauss consiste en convertir un sistema lineal de n ecuaciones con nincognitas, en uno escalonado, en el que la primera ecuaci贸n tiene n inc贸gnitas, la segunda ecuaci贸n tiene n - 1 inc贸gnitas, ..., hasta la 煤ltima ecuaci贸n, que tiene 1 inc贸gnita. De esta forma, ser谩 f谩cil partir de la 煤ltima ecuaci贸n e ir subiendo para calcular el valor de las dem谩s inc贸gnitas.
 [Mostrar] Ejemplo de eliminaci贸n de Gauss
[editar]Eliminaci贸n de Gauss-Jordan
Una variante de este m茅todo, denominada eliminaci贸n de Gauss-Jordan, es un m茅todo aplicable 煤nicamente a los sistemas lineales de ecuaciones, y consistente en triangular la matriz aumentada del sistema mediante transformaciones elementales, hasta obtener ecuaciones de una sola inc贸gnita, cuyo valor ser谩 igual al coeficiente situado en la misma fila de la matriz. Este procedimiento es similar al anterior de reducci贸n, pero ejecutado de manera reiterada y siguiendo un cierto orden algor铆tmico.
 [Mostrar] Ejemplo de eliminaci贸n de Gauss-Jordan

[editar]Regla de Cramer

La regla de Cramer da una soluci贸n para sistemas compatibles determinados en t茅rminos de determinantes y adjuntos dada por:

   x_j =
   \cfrac
      {\det(A_j)}
      {\det(\mathbf{A})}
Donde Aj es la matriz resultante de remplazar la j-茅sima columna de A por el vector columna b. Para un sistema de dos ecuaciones y dos inc贸gnitas:

   \left \{
      \begin{matrix}
         a \, x & + & b \, y & = e \\
         c \, x & + & d \, y & = f
      \end{matrix}
   \right .
La regla de Cramer da la siguiente soluci贸n:

   x =
   \frac
      { \begin{vmatrix} e & b \\ f & d \end{vmatrix} } 
      { \begin{vmatrix} a & b \\ c & d \end{vmatrix} }
   =
   { ed - bf \over ad - bc}
   \; , \qquad 
   y =
   \frac
      { \begin{vmatrix} a & e \\ c & f \end{vmatrix} } 
      { \begin{vmatrix} a & b \\ c & d \end{vmatrix} }
   = { af - ec \over ad - bc}
Nota: Cuando en la determinante original det(A) el resultado es 0, el sistema indica m煤ltiples o sin coincidencia.

[editar]Algoritmos num茅ricos

La eliminaci贸n de Gauss-Jordan es un algoritmo num茅rico usado para una gran cantidad de casos espec铆ficos, aunque posterioremente se han desarrollado algoritmos alternativos mucho m谩s eficientes. La mayor铆a de estos algoritmos mejorados tienen una complejidad computacional de O(n²) (donde n es el n煤mero de ecuaciones del sistema). Algunos de los m茅todos m谩s usados son:
Cuando consideramos ecuaciones lineales cuyas soluciones son n煤meros racionales, reales o complejos o m谩s generalmente un cuerpo \mathbb{K}, la soluci贸n puede encontrarse mediante Regla de Cramer. Para sistemas de muchas ecuaciones la regla de Cramer puede ser computacionalmente m谩s costosa y suelen usarse otros m茅todos m谩s "econ贸micos" en n煤mero de operaciones como laeliminaci贸n de Gauss-Jordan y la descomposici贸n de Cholesky. Existen tambi茅n m茅todos indirectos (basados en iteraciones) como elm茅todo de Gauss-Seidel.
Si el cuerpo es infinito (como es el caso de los n煤meros reales o complejos), entonces solo puede darse una de las tres siguientes situaciones:
  • el sistema no tiene soluci贸n (en dicho caso decimos que el sistema est谩 sobredeterminado o que es incompatible)
  • el sistema tiene una 煤nica soluci贸n (el sistema es compatible determinado)
  • el sistema tiene un n煤mero infinito de soluciones (el sistema es compatible indeterminado).
  • Anteriormente has usado los s铆mbolos “>” (mayor que), “<” (menor que), “≥” (mayor o igual que) y  “≤” (menor o igual que) para describir como es la relaci贸n entre un n煤mero y otro.  Por ejemplo: 4 > -1 para se帽alar que 4 es mayor que -1, -2 < 3 para se帽alar que -2 es menor que 3  y  -3 < -1 para se帽alar que -3 es menor que -1.  Estos ejemplos se conocen como desigualdades. 

    Podemos usar la recta num茅rica para visualizar estas desigualdades.  


    Observa que:

    4 > -1,  porque 4 est谩 a la derecha de -1 en la recta num茅rica.
    -2 < 3,  porque -2 est谩 a la izquierda de 3 en la recta num茅rica
    -3 < -1, porque -3 est谩 a la izquierda de -1 en la recta num茅rica
     0 > -4, porque 4 est谩 a la derecha de 0 en la recta num茅rica


    Una inecuaci贸n lineal es una expresi贸n matem谩tica que describe c贸mo se relacionan   entre  s铆  dos  expresiones  lineales.    Por  ejemplo:   3 + 5x ≥ 18;     -2(x + 3) < -9. 

    La soluci贸n de una inecuaci贸n lineal se puede representar haciendo uso de intervalos en la recta num茅rica, la cual contiene infinito n煤meros reales.

    Para resolver inecuaciones lineales hacemos uso de las siguientes propiedades:

    1. Para todo n煤mero real a, b y c, si a < b entonces:                                       a + c < b + c  y  a – c < b – c.

    1. Para todo n煤mero real  a, b y c, donde  c > 0   y   a < b,  entonces:
         
          3.  Para todo n煤mero real  a, b y c,  donde c <  0,  si a < b,  entonces:

    Ejemplos para discusi贸n:  Resuelve las siguientes inecuaciones lineales y representa la soluci贸n en la recta num茅rica.

    1) x + 5 < 3
    2) 3x + 2(x – 4) > 4x
    3) 5x – 7 ≤ 2x + 8
    4) 3x + 8 ≥ 5x

    Inecuaciones complejas

    Las inecuaciones complejas son aquellas que consisten de dos inecuaciones que est谩n unidas por la conjunci贸n  “贸” (“or”)   贸  por la conjunci贸n “y” (“and”).

    Ejemplos:  Resuelve para x  y  representa la soluci贸n en la recta num茅rica:

    1)  3x + 2 > 14      贸       2x – 1 < -7

    2)  5x – 1 ≥ - 4      y      3x – 4 < 8

    3)  -3x + 1 ≤  7      贸     3x + 1  ≤ -4

    4)  -4  ≤  3x – 1  ≤  5

    j0299125Pr谩ctica:  Resuelve las siguientes inecuaciones lineales e inecuaciones compuestas (ejercicios 4 y 5)  y representa la soluci贸n en la recta num茅rica.

    1) 5x + 2 < 4 – x
    2) 7(x – 3) ≥ 4(1 + 2x)

    4) 3x – 4 < -1     贸     2x + 3 ≥ 13
    5) 3x + 6 > -6     y     4x + 5 <  1
    6)  -4  ≤  3x + 1 < 5


    Prof. Nilsa Toro
    GEMA 1200
    j0139159Ejercicios adicionales:  Resuelve las siguientes inecuaciones y dibuja la gr谩fica del conjunto soluci贸n:

    1)  -2z < 10


    7)   3x – 4 < x + 8
    2)  3a – 1 ≥ 14


    8)  2p + 5 ≥ 3p - 8
    3)  3(x – 2) + 5x > 22


    4)  2m + 5 < 3m – 8


    10)  2 ≤ 5x + 3 < 15
    5)  y + 4 ≤ 3y – 1


    11)  10 < 3p – 4 < 18


[editar]